时览网
恒德新能源:碳化硅MOSFET功率模块硬并联难点、痛点与工程对策
恒德新能源 · SiC模块硬并联技术深读
恒德新能源:碳化硅MOSFET功率模块硬并联难点、痛点与工程对策
从“能并起来”,走向“能可靠地分担电流、损耗与故障应力”
一块SiC功率模块的双脉冲波形很漂亮,装上第二块以后,电流尖峰却偏向其中一块;两块模块的平均电流接近,温度却越跑越不一样;母排做得很短,门极振荡反而更加明显。这些现象,在大功率PCS、工业电源、电机驱动和SST功率单元中,都值得研发工程师认真追问。
硬并联的核心任务,是让多个器件在同一个开关位置,共同承担导通、换流和异常关断全过程的应力。它涉及器件离散性、功率回路、门极回路、磁耦合、热耦合以及保护协同。单看额定电流、典型导通电阻或总电流波形,无法判断并联系统是否成立。
恒德新能源有限公司围绕BASiC基本半导体SiC MOSFET单管与功率模块、青铜剑科技驱动产品,为客户开展器件与驱动选型沟通。本文以研发工程问题为主线,展开硬并联的关键机理、可复核计算和验证方法,帮助工程师把选型、布局、测量和保护放到同一张设计图上。
阅读边界:本文讨论同一开关位置的模块直接并联。图中电路为教学连接与等效模型,计算结果为独立假设算例;产品介绍只表达相应资料中的能力,不能替代具体型号的完整数据手册、并联适配确认和样机验证。
一、先把“硬并联”的电气边界画准确
以两块半桥模块为例,将两块的P端分别接到公共直流正母线、N端分别接到公共负母线,两个中点X_A、X_B汇接到同一个交流输出节点J。上桥臂的两个开关构成一组并联,下桥臂的两个开关构成另一组并联。对应开关应执行同一逻辑状态,并控制实际开关边沿的偏差。
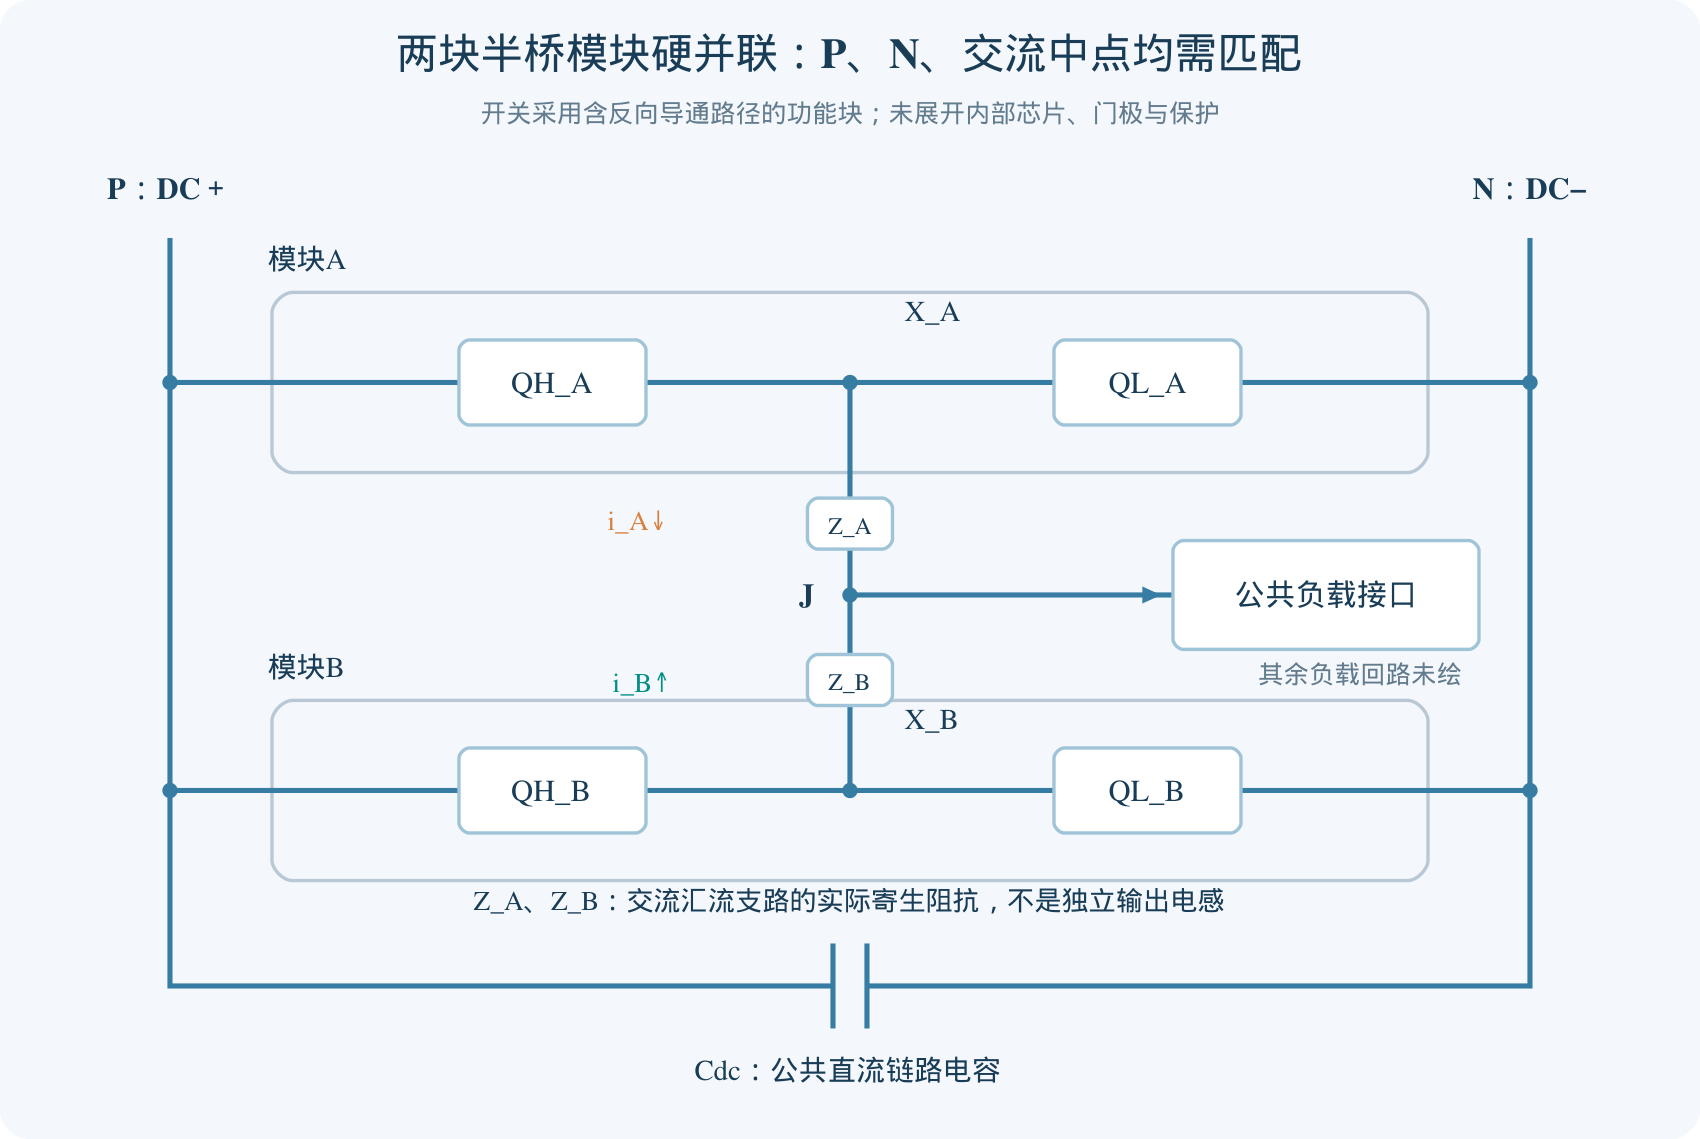
图1|两块半桥模块硬并联教学连接。左侧开关QH接正母线,右侧开关QL接负母线;两块的交流中点经各自寄生支路汇到J。图中水平排列不改变半桥关系,负载的其余回路未绘。上下对应开关分别并联,非具体模块引脚图。
图1提醒我们:直流正母线、直流负母线和交流汇流路径,三条连接都参与均流。交流端看起来只是一根“接负载的线”,但从X_A经J到X_B,它构成模块之间的差模电流通道;共用负载电感并不位于这一短环路内,不能自动压住模块之间的环流。
因此,需要明确区分三类架构。
| 架构 | 电气特征 | 均流设计重点 |
|---|---|---|
| 同一开关位置硬并联 | 对应功率端直接汇接,共同换流 | 器件、门极和功率支路的瞬态匹配 |
| 每路带独立输出电感的变流单元并联 | 汇流前有明确的支路电感 | 支路电流控制、环流及系统稳定性 |
| 多相交错变换 | 各相具有设计规定的相位关系 | 纹波抵消、磁性与相间控制 |
给硬并联的交流支路增加均流电感,会改变上述电气边界。它可能改善分流,但也引入额外磁性损耗、储能、体积及控制问题,需要作为新架构重新评估。
还有一个容易漏掉的风险:上管A尚未真正关断,下管B已经开通,即使每块模块自己的上下管没有重叠,仍然可能通过跨模块路径形成直流短路。死区必须覆盖全部并联上、下开关之间的最差实际时序。
二、定义验收量:均流、均损耗、均温,必须分别看
对于N条同向导通支路,某一时刻的理想支路电流为IΣ/N。可在有效导通窗口定义电流偏差δ_i=i_i/(IΣ/N)−1。这个定义适合解释分流,却不能在总电流接近零时直接使用,因为分母太小会让百分比失去工程意义。
更可靠的做法,是把瞬态、周期和温度分别记录。
| 验收对象 | 建议记录量 | 判断依据 |
|---|---|---|
| 稳定导通段 | 各支路电流、导通压降、偏差随时间变化 | 完全开通栅压、温度、支路电阻及是否真正达到稳态 |
| 开通与关断 | 各支路峰值、di/dt、VDS峰值、VGS正负尖峰 | 器件瞬态应力、SOA、门极限制及重复工作条件 |
| 周期损耗 | 各支路Irms、Eon、Eoff及反向导通损耗 | 同一工况、同一积分窗口、测量链校准 |
| 热平衡 | 热点估算结温、壳温、冷板温度、温差漂移 | 实际热路径和长期稳定性 |
| 故障协同 | 检出、传播、输出封锁、各支路电流清除时刻 | 具体器件短路耐受、关断过压及故障能量 |
电流分得均匀,并不意味着开关能量分得均匀。在相同电流下,若一块模块在较高VDS区间导通得更早或关断得更晚,它的∫vDS·iD·dt可能更大。开关能量应尽可能使用每块模块自身的电压、电流测量结果,而不是把总开关能量简单除以并联数量。
反过来,壳温接近也不能证明芯片结温接近:热界面、冷板接触、内部芯片分布和热耦合可能不同。模块NTC的读数不能直接等同于开关瞬间的最高芯片结温。
三、静态均流:低电阻支路,为什么可能承担更多热量?
完全开通且电流变化充分缓慢时,先用支路总电阻建立模型。对第i条支路:
R_i=RDS(on),i(Tj,VGS,I)+R母排,i+R接触,i+R连接,i。
这里的RDS(on)对应同一开关位置,不能把半桥上下两只开关的电阻相加后,再用于单个开关的并联计算。器件选型表中的25℃数值,也不能直接用于高温运行损耗。
两支路并联时:I₁=IΣ·R₂/(R₁+R₂),I₂=IΣ·R₁/(R₁+R₂)。假设两条已导通支路的总电阻分别为1.8mΩ、2.2mΩ,总电流900A,则I₁=495A、I₂=405A;相对理想450A,偏差为+10%和−10%。
对应支路导通热量为P₁=495²×0.0018=441.0W、P₂=405²×0.0022=360.9W。这是固定电流、持续导通模型下的瞬时耗散;用于PWM平均损耗时,必须对实际开关支路电流做整个周期的平方积分。
为何低电阻支路反而更热?因为并联支路承受近似相同导通压降,在该条件下P_i=V²/R_i。低电阻分到更多电流,电流平方的影响超过了电阻降低的影响。
正温度系数有帮助,但不会自动完成设计
充分增强导通时,许多SiC MOSFET的导通电阻随温度升高而增加,可以形成一定静态均流反馈。但是,门极经过阈值区域、器件处于高压短路或线性工作区时,不能用充分导通区的电阻温度规律判断稳定性。阈值电压的温度变化、跨导、驱动幅值及开关时间又会改变动态损耗。
模块间热耦合也改变反馈强度:一块模块发热,另一块也被冷板加热,两者的电阻会共同变化。共同升温并不能保证原有不均流全部消失。
增加功率支路电阻,代价必须算出来
在上述两条支路各增加0.5mΩ,总电阻成为2.3mΩ和2.7mΩ,分流变为486A/414A,偏差改善为±8%。但总耗散由801.9W上升到1006.0W;新增电阻本身消耗约203.8W。
用功率电阻换均流,往往消耗了SiC原本争取到的效率与散热收益。本例中的0.5mΩ用于解释权衡,不是推荐采购值。选型筛分、接触一致性与布局改善应优先评估;如果必须使用功率均流电阻,还需核算脉冲能量、温漂、绝缘和热管理。
四、动态均流:建立一个包含互感、满足KCL的模型
只给两条独立R-L支路施加电压阶跃,无法体现负载总电流约束。为了说明并联支路之间如何分流,我们建立图2所示的简化模型。
图2|双支路R-L-M等效电路。输入总电流规定为IΣ(t),支路电流向下,两个电感同名端均在上方,M取正。固定寄生模型含互感和总电流约束,未包含非线性门极、结电容及恢复过程。
本模型假定两条支路已经处于可导通状态,用外部给定的总电流IΣ(t)描述换流过程中流入该并联位置的电流。忽略非线性门极过程、结电容和体二极管恢复;R、L与互感M固定。它用于解释支路阻抗引起的分流,不能代替完整SiC开关模型。
支路电压分别为:
v=R₁i₁+L₁·di₁/dt+M·di₂/dt;v=R₂i₂+M·di₁/dt+L₂·di₂/dt;i₁+i₂=IΣ。
这里M的符号按图中电流参考方向和同名端约定。合并后得到:
(L₁+L₂−2M)·di₁/dt+(R₁+R₂)i₁=(L₂−M)·dIΣ/dt+R₂IΣ。
令差模电感L_d=L₁+L₂−2M,偏差电流x=i₁−IΣ/2,则:
L_d·dx/dt+(R₁+R₂)x=(L₂−L₁)/2·dIΣ/dt+(R₂−R₁)/2·IΣ。
这条方程把两个来源分开:电感不匹配主要由总电流变化率激发,电阻不匹配主要由导通电流激发。器件参数或驱动差异造成的初始电流偏差,则会成为这条差模回路后续演化的初始条件。
当总电流保持不变,差模偏差以τ_d=L_d/(R₁+R₂)趋近电阻分流结果。动态不均流,可能持续到看起来已经“进入导通段”的时间窗口。
算例:900A/200ns,并不会马上变成495A/405A
| 输入 | 本例数值 | 性质与边界 |
|---|---|---|
| 总电流IΣ | 0→900A,线性上升200ns,随后保持 | 外部规定的教学激励 |
| 支路总电阻R₁、R₂ | 1.8mΩ、2.2mΩ | 固定,不计温升 |
| 支路自感L₁、L₂ | 12nH、18nH | 包含该分流路径的等效寄生 |
| 互感M | +4nH | 同名端及电流方向见图2 |
| 初始电流 | i₁=i₂=0 | 不含前一个PWM周期的剩余环流 |
电感矩阵满足L₁L₂−M²>0,能量模型成立。差模电感为12+18−2×4=22nH,时间常数为22nH/4mΩ=5.5μs。
若暂忽略上升段内的电阻影响,电流增量比例约为(L₂−M)/L_d=14/22,第一支路分到约63.6%的总增量。保留电阻项并积分后,200ns结束时实际模型结果为571.3A/328.7A,相对理想450A约为±27.0%。
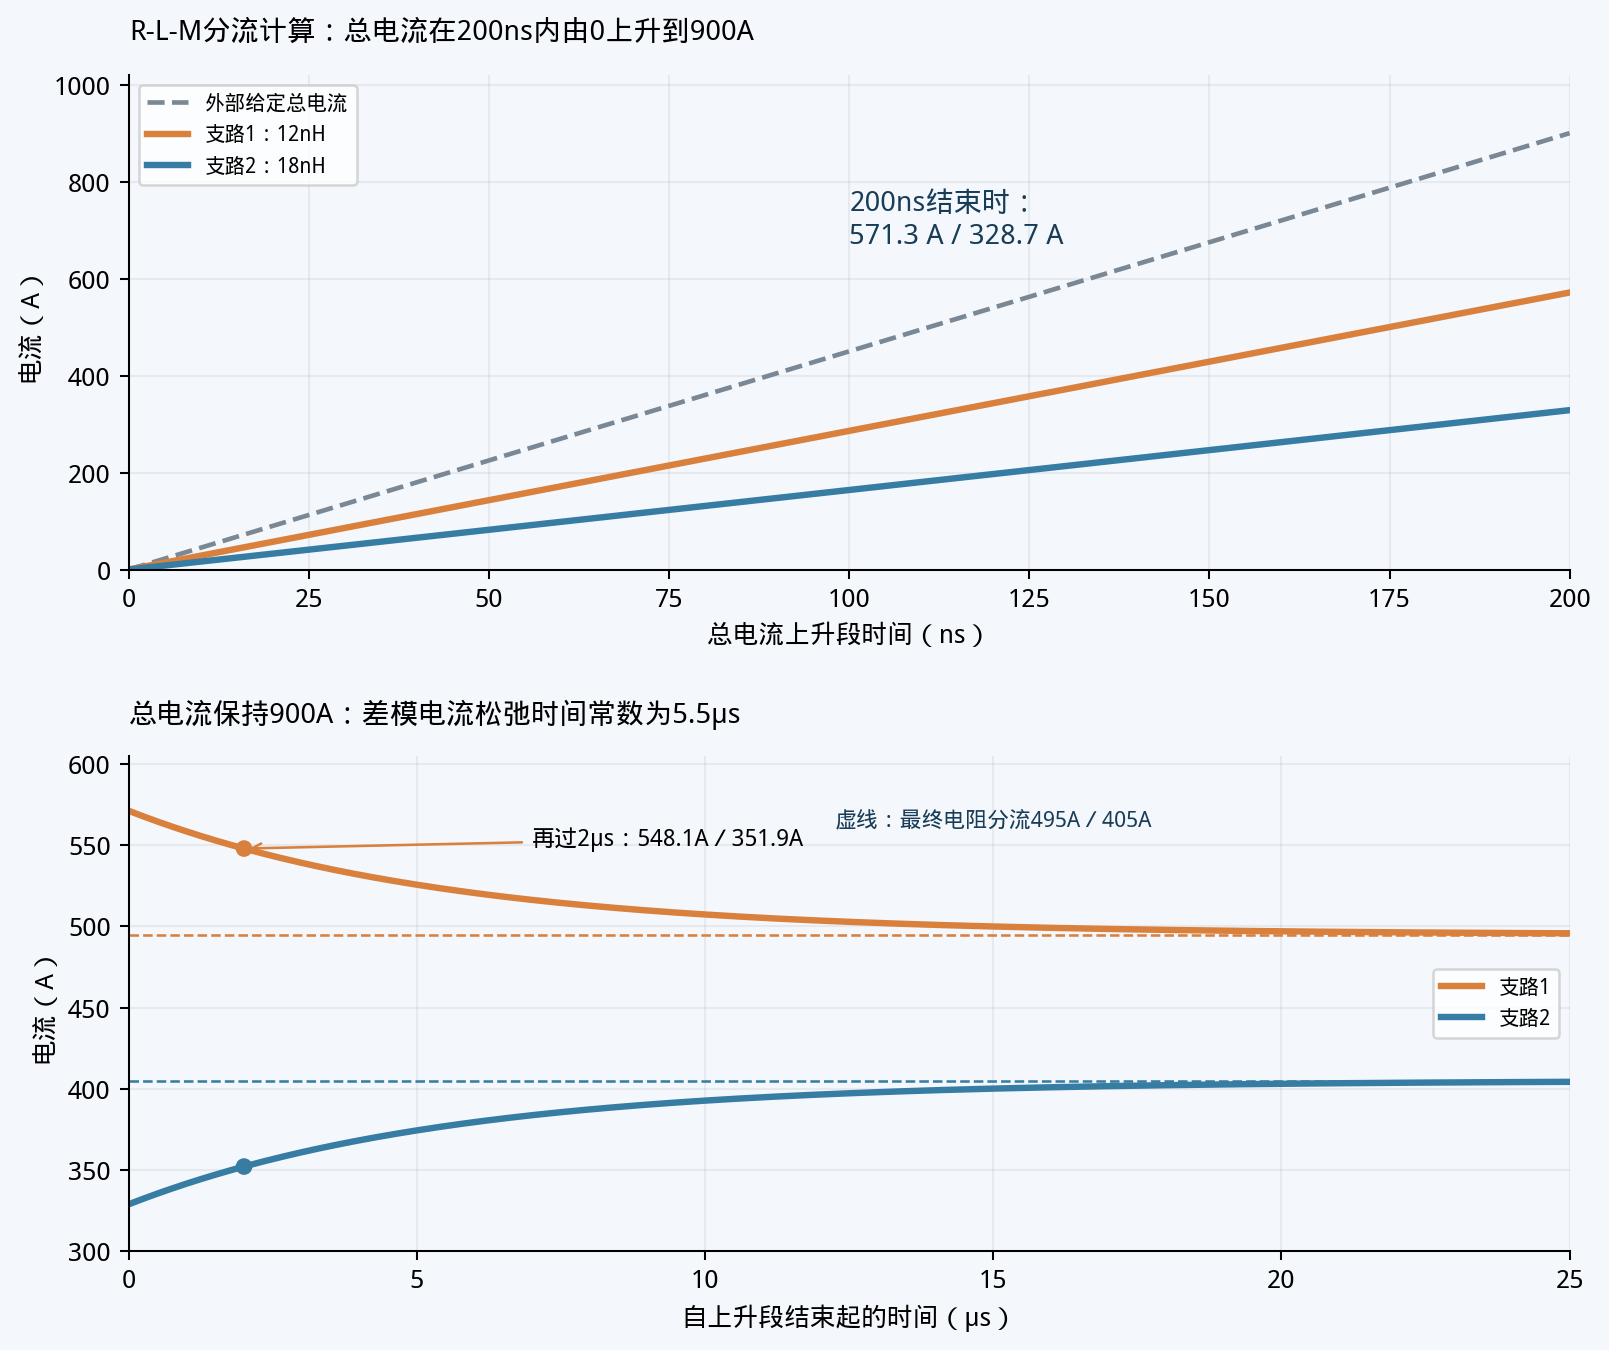
图3|独立教学计算波形。上图为200ns总电流上升段;下图从上升结束重新计时,总电流保持900A。571.3/328.7A的动态分配逐渐趋近495/405A,非SiC双脉冲实测或完整器件仿真。
总电流达到900A后,第一支路按i₁=495+(571.3−495)·exp(−Δt/5.5μs)变化,Δt从上升结束开始计时。再过2μs,分流仍约为548.1A/351.9A;再过10μs才接近507.4A/392.6A。若PWM导通时间较短,就不能用495A/405A的直流结果代替整个导通段。
这里还有一个重要边界:真实系统的L矩阵可能受趋肤效应、邻近效应和结构耦合影响,不能把每条导线单独测得的电感简单相加。三路以上并联应扩展为完整电感矩阵,在提取时保留互感,并检查矩阵的物理有效性。
对本例,优先考虑把两条支路的电气结构都调整到接近12nH,而不是给低电感支路盲目串入较大的附加电感。令L₁=L₂=12nH、M=4nH,其余条件保持,计算的上升结束分流约451.1A/448.9A;但随后仍会向495A/405A演化。改善电感匹配和改善电阻匹配,是两个不同的设计动作。
五、母排的三个目标:低总电感、低支路差异、低门极耦合
短母排有利于减小部分寄生,但长度不是唯一变量。叠层间距、导体宽度、转角、螺栓位置、回流路径、局部电容以及交流汇流点都会改变电场和磁场分布。
首先检查公共换流回路。作为数量级估算,若公共寄生电感25nH,总电流900A在200ns内下降,L·di/dt约为112.5V。这只是公共电感对过冲的一个贡献,并未包含各支路的局部电感、振荡、钳位和电容效应。不能据此直接宣布800V母线下的某款1200V模块“耐压余量充足”。
其次检查每条并联支路。公共电感很小,但一条支路12nH、另一条18nH,仍可能产生图3的不均流。因此,仿真与提取报告至少应分别给出公共回路量和支路差模量。
第三检查功率环路与门极环路的磁、电耦合。减小功率回路总面积的同时,若让门极走线贴近高di/dt导体,可能把问题转移到VGS波形。模块排列镜像对称,却使用了不对称的门极走线和接地铜皮,也会破坏电气对称性。
实用布局步骤是:以局部直流去耦电容、模块P/N端、交流汇流点组成完整换流结构;对应位置采用一致的叠层与连接方式;对螺栓、接触面和输出连接统一工艺;让门极G-K线对紧耦合并远离功率磁场强区;最后提取寄生并用实测校准。
“星形连接”是起点,支路阻抗与耦合一致才是目标。局部电容同样需要匹配:其容量、ESL、安装位置和母排接入点不一致,会使某块模块获得不同的高频换流条件。
六、Kelvin源极:隔离了共源影响,为什么还会出现环流?
Kelvin源极K用于为门极驱动提供更靠近芯片源极的参考路径,减少大电流功率源极路径的压降对VGS的影响。但不同模块的K端,在高速换流时并不天然具有完全相同的瞬时电位。
若把多块模块的K端通过公共驱动COM直接相连,辅助源极连线便可能成为另一个跨模块电流通道:K_A→驱动公共回路→K_B→模块内部源极连接→功率母排→模块A。支路源极电压差驱动环流,既改变门极参考,又可能给辅助连接带来额外应力。
图4|公共驱动COM连接跨模块K端的风险机理示意。橙色辅助源极路径与蓝色功率源极路径共同闭合;绿色为独立栅阻路径。跨线处无圆点不表示连接;线桥用于避免误读。此图用于解释环流,不作为推荐接线。
图4展示的是需要警惕的连接机理。每门极各有一个Rg,并不能阻止公共K连接形成环流。对于两个K端之间的回路,可粗略写成ΔvK=R_K·i环+L_K·di环/dt;不能只用直流电阻估算纳秒级环流峰值。
同时,Kelvin端外部测得的V_GK并不等于直接测到了芯片内部VGS。剩余内部源极寄生、门极寄生及耦合仍然存在。应把外部测量与模块内部等效模型结合判断。
三种驱动架构,如何选择?
| 驱动架构 | 主要收益 | 必须解决的问题 |
|---|---|---|
| 一个隔离驱动输出直接带多模块 | 减少不同隔离驱动器的传播偏差 | 总门极电荷、输出电流、长G-K回路与K端环流 |
| 公共同步信号+各模块本地缓冲 | 本地供电、短门极回路,可增加局部驱动能力 | 缓冲器离散性、辅助回流路径、供电隔离与故障传播 |
| 每模块独立隔离驱动和独立本地电源 | 各自以本模块K为参考,便于局部测量与保护 | 全链路时序匹配、公共故障联锁及跨模块死区 |
隔离架构要真正消除跨K通道,还需检查电源负端、屏蔽、测试仪器和其他接口是否又把不同模块的K端连接起来。原理图上的两个隔离符号,并不能替代整机回流路径审查。
K回路小电阻、适当的共模扼流圈和本地缓冲等措施,都可能用于抑制辅助源极环流,但接法和数值须服从原厂方案及具体模型。门极G-K线对的共模扼流圈,应让正常去回门极电流产生近似抵消磁通,对异常共模电流产生较高阻抗;还要核算漏感、绕组寄生电容、饱和与绝缘。它不同于在功率路径串入均流电感。
特别要避免把“K支路阻尼电阻”误放到承载几百安培的功率源极路径。也不能认为给K端串一个固定电阻就解决所有问题:门极电流和环流经过它产生的压降,会反过来改变实际VGS。
七、门极设计:同步、阻尼、钳位与电源预算同时成立
1.独立栅阻应靠近每个模块
每个并联开关配置自身的门极电阻网络,有利于限制模块之间门极交互振荡。Rg,on与Rg,off可以分别优化,但总阻抗还包括驱动器输出阻抗、模块内部栅阻和连接寄生。
盲目降低Rg,on,可能同时增大di/dt、dv/dt、支路偏差和关断器件的米勒注入。盲目提高Rg,off,则可能增加关断损耗,并削弱关断状态下泄放米勒电流的能力。应以每支路能量、尖峰与门极波形形成的窗口选值。
2.延时预算覆盖整条链路
Δt包括控制器输出、数字隔离或光纤接收、驱动器传播、缓冲级、门极网络与器件特性共同造成的实际开关偏差。相同PWM输入与相同驱动型号,只是条件的一部分。
作为量级判断,900A/200ns对应总变化率4.5kA/μs,20ns时间偏差对应约90A的总电流变化量。在某支路领先的期间,它可能承担更多增量。这不是精确峰值公式,但足以说明:针对数百纳秒换流过程,“只差几十纳秒”并非天然可忽略。
3.共源寄生与米勒注入要分别检查
一段2nH源极寄生,在3kA/μs的支路电流变化率下,就对应6V的感应电压。它对芯片VGS的影响方向由换流状态及参考路径决定,不能一律按同号叠加。
米勒注入可用iM≈Cgd(vDS)·dvDS/dt理解数量级。例如假设某工作电压附近的等效Cgd为100pF、dv/dt为40V/ns,则注入约4A。Cgd随电压变化明显,该计算不是全换流区间的恒定电流。负压、低阻抗关断回路及本地米勒钳位需要一起评估。
米勒钳位与VDS有源钳位是不同功能。前者处理关断门极被抬升的问题,后者用于限制漏源过压。在硬并联下,某支路若较早触发有源钳位,可能独自承担较多尾段电流和能量,因此钳位阈值、连线及热应力也要匹配验证。
4.驱动峰值电流与平均功率必须各算一遍
采用一组独立驱动预算假设:每个门极全摆幅电荷Qg=2.0μC,驱动摆幅ΔVg=23V,频率20kHz,三块模块同一位置并联。则Pgate≈NQgΔVgfs=3×2.0μC×23V×20kHz=2.76W;40kHz时为5.52W。这里不含驱动静耗、隔离电源损耗、钳位损耗等,Qg也须与实际偏置及工作条件一致。
若假设每个门极在40ns米勒区间需转移0.4μC,则平均区间门极电流约10A,三路合计约30A。驱动标称25A的峰值能力,不等于可以在任意电压、脉宽与温度下持续提供30A;必须检查输出特性及热限制。
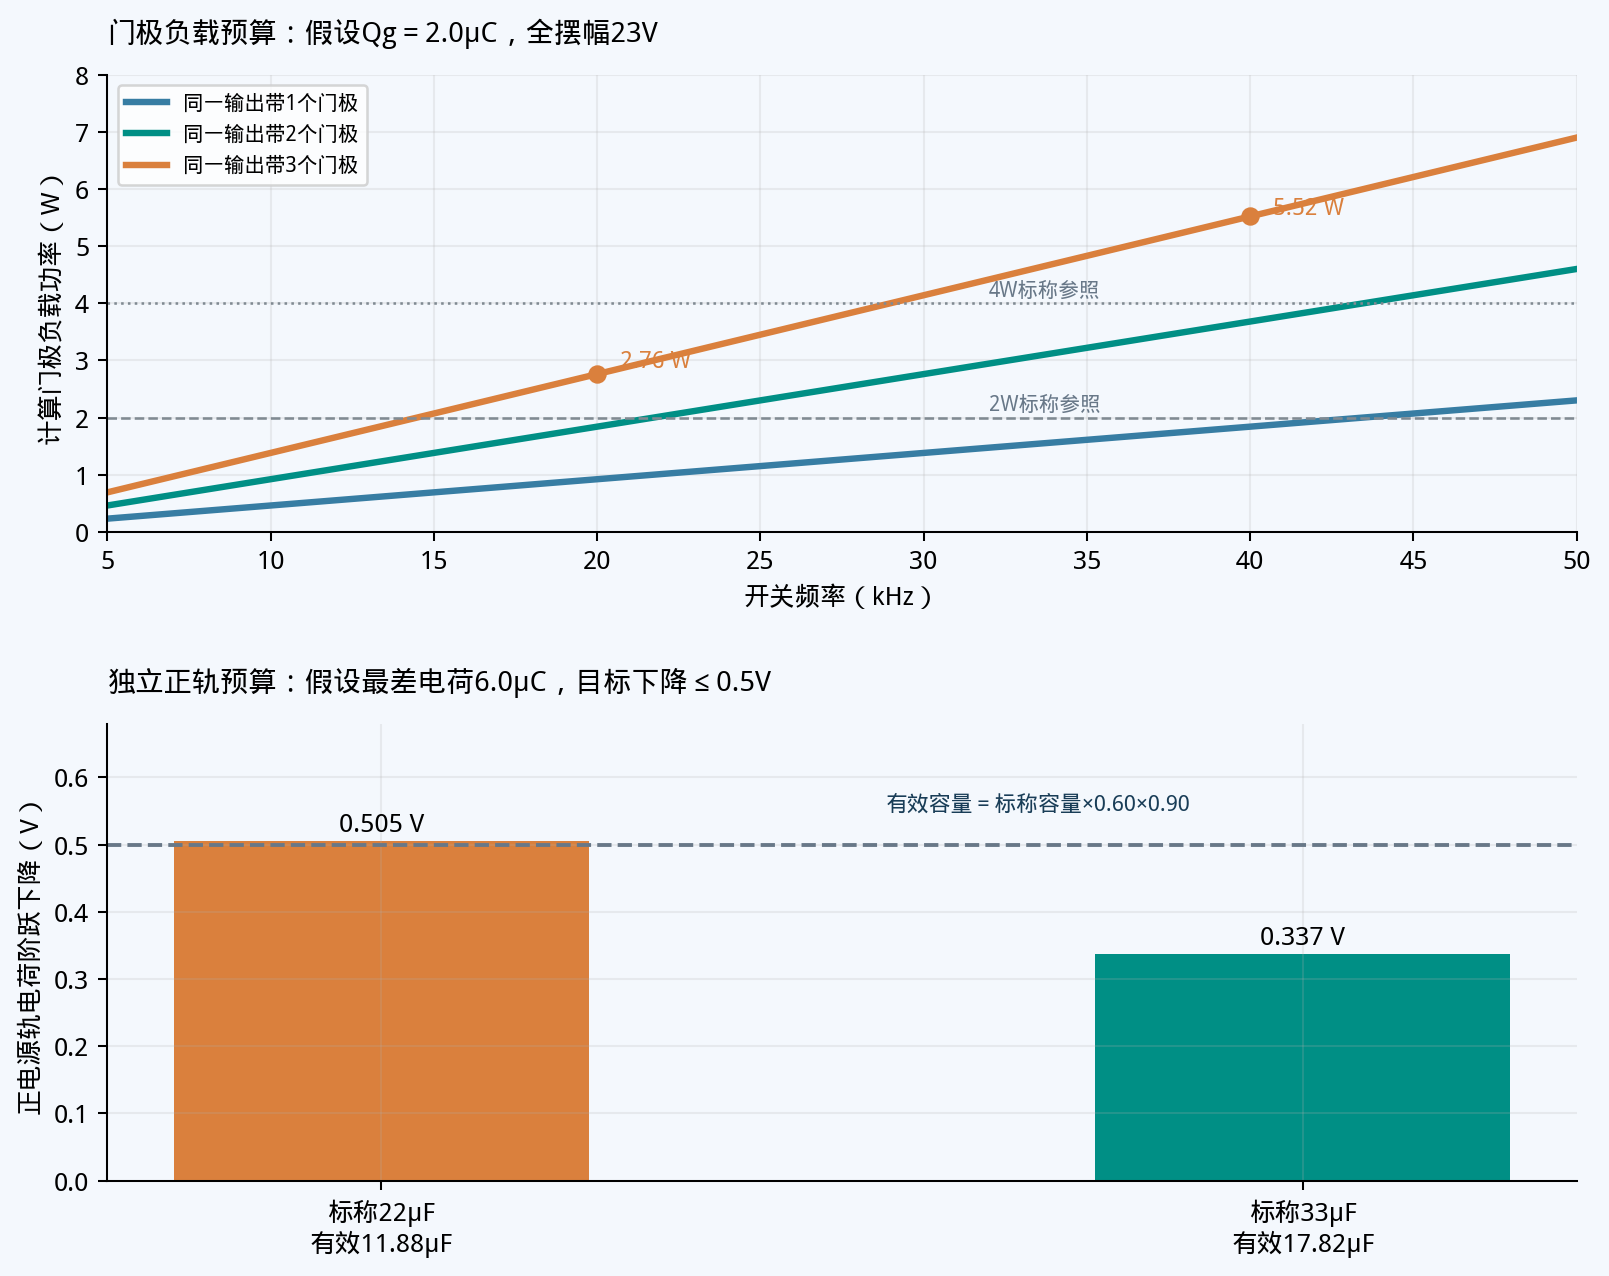
图5|两组独立驱动预算。上图按全摆幅Qg=2.0μC、23V计算门极负载功率,2/4W只是标称功率参照,不代表实际降额后的可用能力;下图单独按正电源轨6.0μC电荷、有效容量54%计算瞬态下降,不含ESR/ESL及DC/DC响应。
本地去耦,选标准值后再检查有效容量
假设每个门极每次开通从正电源轨获取1.6μC,三路合计4.8μC,并预留电荷+25%的不确定性,则正轨一次需提供6.0μC。若允许正轨瞬时下降0.5V,要求有效容量至少12μF。
假设所选电容在偏压与温度下保留标称容量的60%,容量容差下限为90%,则22μF的有效容量为11.88μF,计算下降0.505V,未满足本例0.5V目标;33μF的有效容量为17.82μF,下降约0.337V,满足这一电荷模型。
33μF是本例待验证的标准值候选。还需检查ESR/ESL产生的瞬态压降、补电窗口、隔离DC/DC动态响应、启动浪涌、纹波电流与负电源轨供能。不能用全摆幅Qg不加区分地分别算成正、负两轨都要承担的电荷;实际两轨预算应按电荷流向拆分。
八、热设计:温度较低的那块,可能需要承担更大的电流
建立一个两节点稳态教学模型,说明电热反馈与界面差异的关系。它代表两个已导通支路的等效热点,不代表实际多芯片模块的完整热网络。
R_i(T_i)=R25,i·[1+α(T_i−25℃)];P_i=I_i²R_i;T_i=T_c+Σ_j Rθ,ijP_j。
取R25=1.8/2.2mΩ,α=0.004/K,总电流900A,固定参考冷板温度60℃。初始热矩阵两条自热阻均为0.08K/W,互热阻均为0.02K/W,仅计算导通损耗。电流由温度更新后的电阻重新分配,并迭代至电热平衡。
计算得到:第一支路约491.1A、117.5℃;第二支路约408.9A、111.5℃。总导通损耗约1089.8W,明显高于固定低温电阻计算的801.9W。
现在,只把第二条支路的等效自热阻从0.08提高到0.14K/W,其余保持不变,模拟不良热界面带来的影响。结果变为:第一支路约508.1A、121.4℃;第二支路约391.9A、142.4℃。第二支路更热、分到的电流更少;第一支路虽然更凉,却需要承担更多电流。
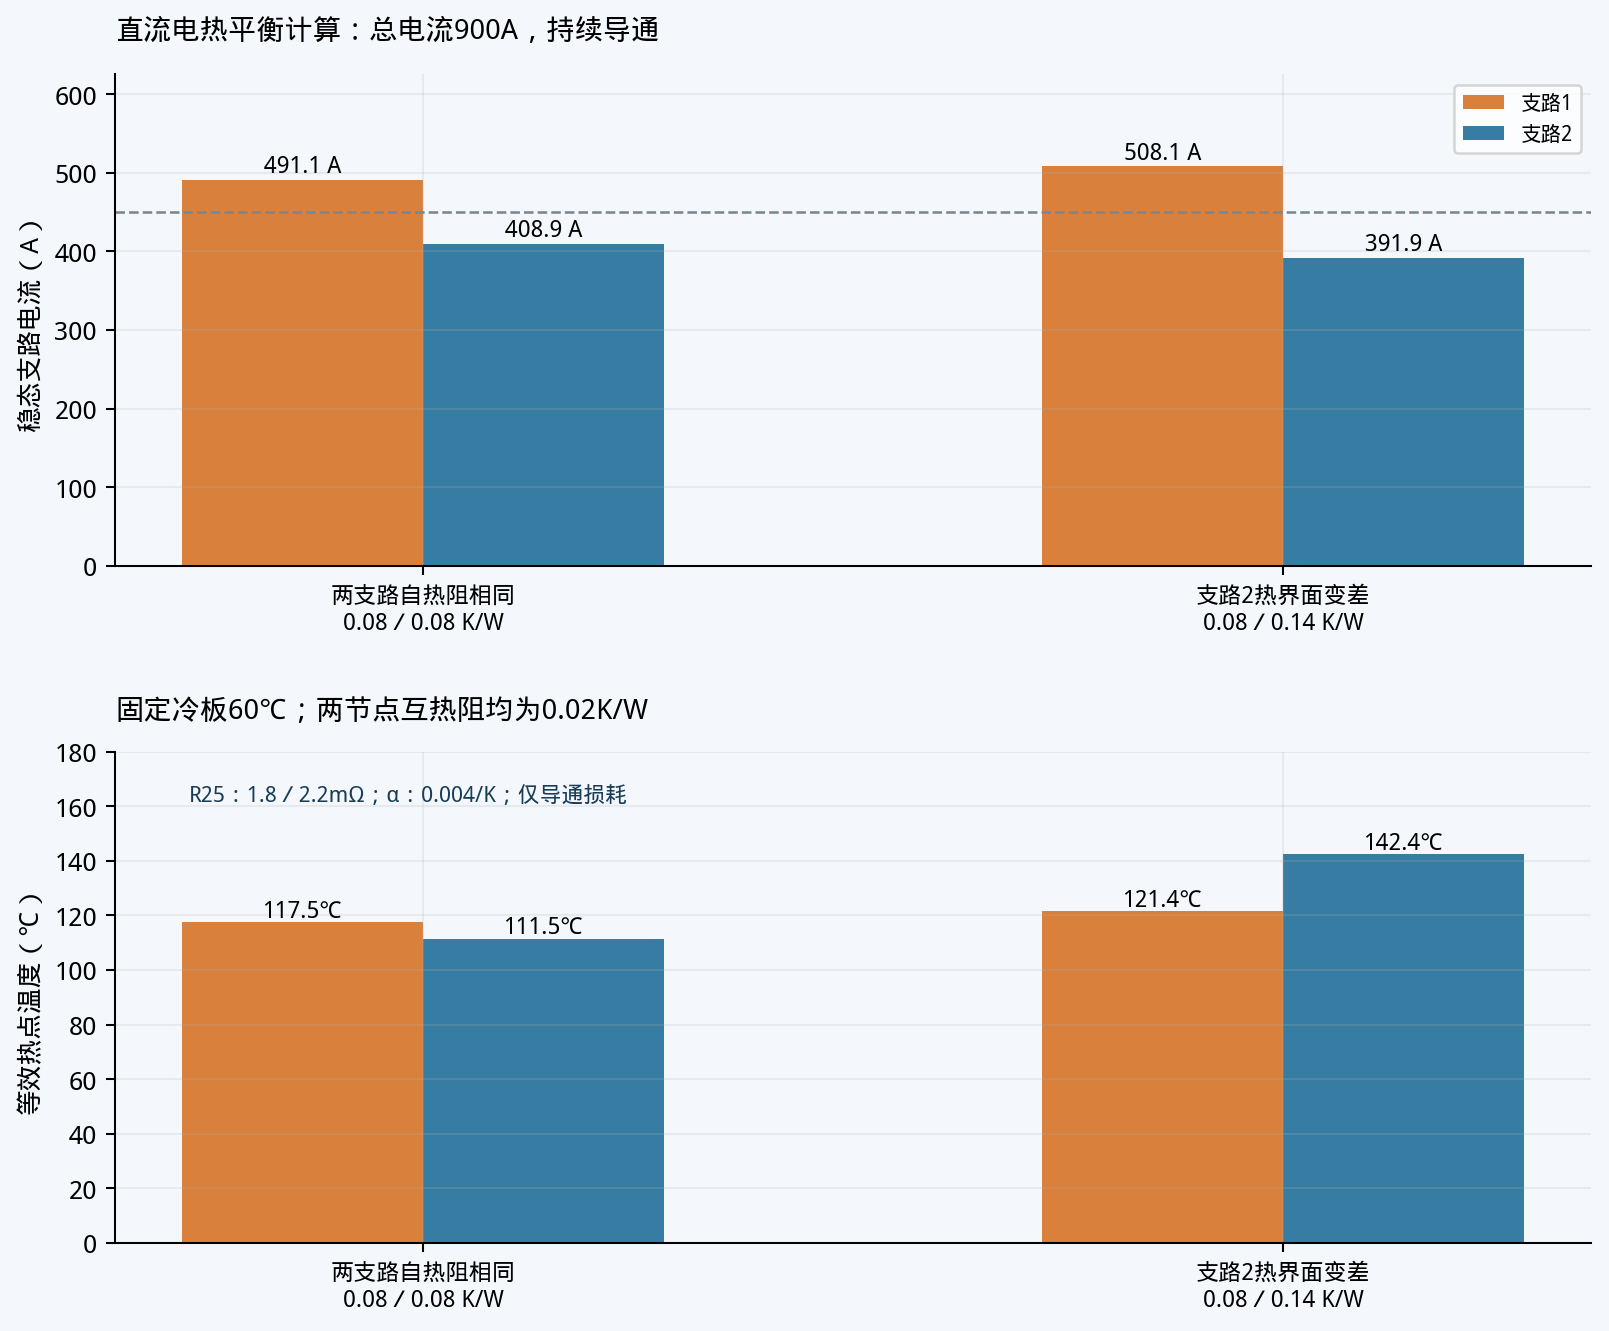
图6|两节点稳态电热迭代计算。900A持续导通,R25为1.8/2.2mΩ,电阻温度系数0.004/K,固定冷板60℃。改变第二支路自热阻后,温度较低的第一支路反而承接更多电流。非特定模块热仿真或实测。
这个算例说明:只盯着“最热模块”加冷却,可能漏掉另一条支路的电流与开关应力。热、电流和损耗应联合观察。它也说明正温度系数不会把各条支路的电阻、电流和结温自动拉成完全一致。
上述α及热阻均为假设,不能用于认定具体模块通过结温验收。实际设计应使用相关栅压下的RDS(on)-Tj曲线、损耗随电流与温度的变化、多芯片热模型及瞬态热阻抗,并包括开关、反向导通与钳位热量。
生产工艺也属于热设计:散热器平面度、界面材料厚度、涂覆一致性、紧固顺序与扭矩、冷却流量分配,都应形成可重复的工艺条件。公共冷板上的上游、下游位置差异,应纳入模块位置与冷却方向的验证。
九、故障保护:一块先退出,剩下的模块会接过多少电流?
假设三条支路原本共同承担900A,每条约300A。在负载电流短时间内近似不变、且尚未完成整体换流的阶段,一条支路率先关断,剩余两条便需要承担合计900A,即每条约450A的数量级。两路并联时,一条退出,另一条可能短暂承接近全部负载电流。
这是电流连续性给出的应力判断,不是精确故障峰值;实际值取决于电感、续流、钳位、母线与器件状态。硬并联不能仅凭多装一块模块就宣布具备N+1故障冗余。漏源短路失效时,更无法依靠关闭该模块的门极将它隔离。
局部欠压、过温、驱动失电、短路检出或钳位异常,都应有定义清楚的全组响应。需要决定:哪个信号触发快速联锁、如何传播、哪些输出被封锁、各支路以什么受控过程退出,以及何时允许重启。
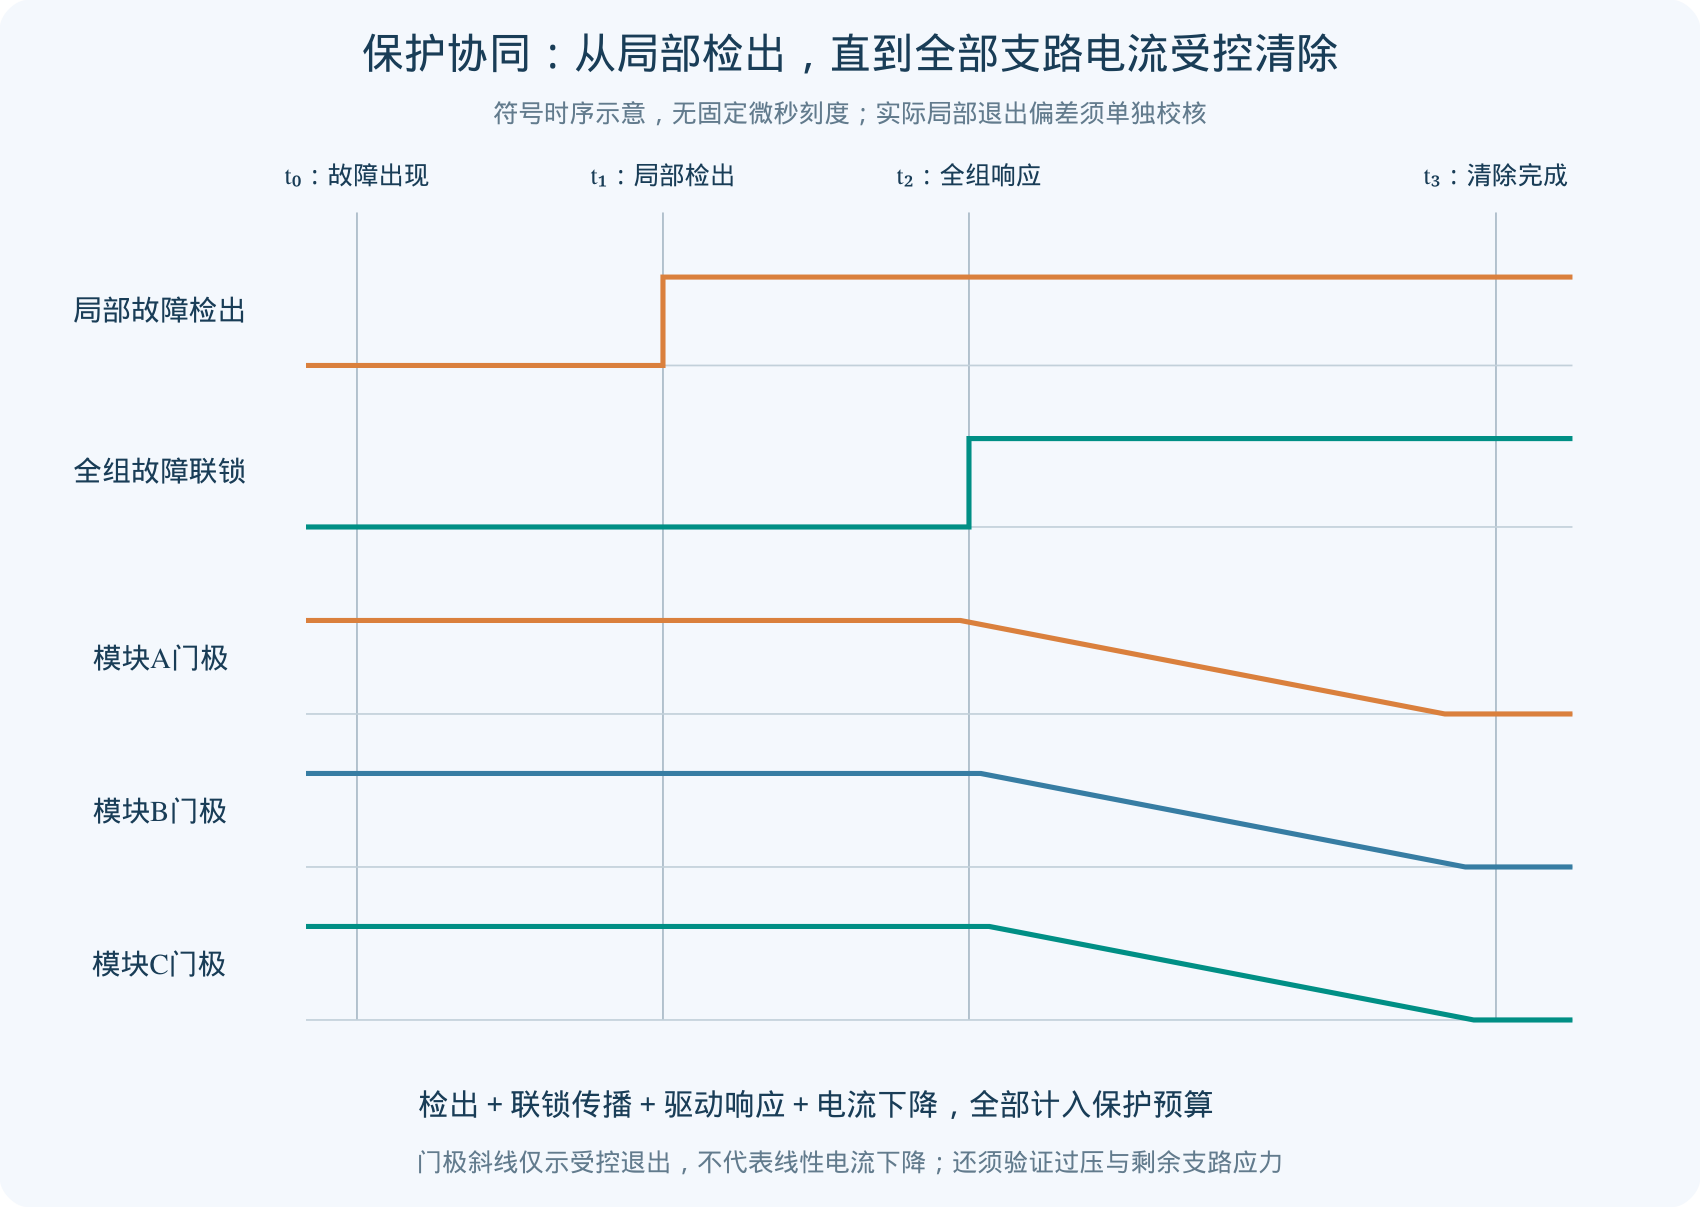
图7|全组保护协同的符号时序。各阶段长度不对应具体器件短路耐受时间,门极斜线不对应实际线性下降。局部保护可能先退出,必须把该偏差及其引发的电流转移纳入验证。
保护时间应按完整链路核算:t清除=t检出+t传播/联锁+t驱动响应+t电流下降。不是只看驱动器宣传页上的检出时间。所有项应按实际并行或串行逻辑计时,避免把同时发生的阶段重复相加,也避免漏掉消隐、滤波及温度延时。
不能为所有SiC模块套用一个通用短路耐受时间。设计依据应来自具体型号、母线电压、门极偏置、结温和故障类型下的原厂数据,必要时开展受控验证。以保护“更快”为目标时,还需同时验证L·di/dt过冲与钳位能量,避免从热失效转成过压失效。
共享功率端的模块可能具有接近的端口VDS,某一条支路承担更多故障电流却不表现出明显更高的外部VDS。仅监测公共电流或公共VDS,可能漏掉局部过应力。VDS/DESAT保护阈值、消隐和软关断应按SiC开关特性及实际支路行为校核。
十、测试方法:先证明测量可信,再讨论均流好坏
双脉冲必须保留真实并联结构
保留目标母排、局部电容、驱动安装、交流汇流及冷却结构。分别测试上下桥臂、两种电流方向、相关死区与同步整流状态。在允许且经过评估的电压、电流、温度范围内逐级扩展,而不是单模块测试通过后直接按数量放大。
尤其要记录第二脉冲之前的电流分配。前一次换流造成的差模电流可能尚未消失,初始条件会影响后一次开关。反向通道在门极开通状态下与体二极管主导的死区状态,其分流规律也不同。
测每条支路,而不只是总电流
电流测量应同时覆盖每块模块的相应支路,并说明传感器位置;必要时增加交流中点电流观测。高速CVR会增加支路电阻和寄生,霍尔传感器未必能看清纳秒边沿,Rogowski线圈适合高速变化但不能独立测直流。使用不同传感器时,必须校核带宽、增益、相位和共模抗扰。
在包含结电容位移电流的瞬态窗口,测得的端口电流不一定全部流经MOSFET沟道。不同测量位置也会包含不同的电容充放电分量。做Eon/Eoff比较时,要说明测量定义、极性和窗口,并避免把已计入的恢复或电容能量重复相加。
门极测量以本模块G-K为参考
使用适合对应共模电压与dv/dt的差分或隔离探头,缩小连接环路,避开强功率磁场。探头输入电容本身可能改变门极行为,应检查装上探头前后电流与振荡是否变化。外部G-K波形用于判断门极路径,再结合内部寄生模型评估芯片应力。
高速测量中,传感器安装方向、探头环路和通道时延都可能制造“假不均流”。对疑似问题,进行支路传感器互换、模块位置互换、驱动板互换等交叉实验:跟着传感器走,优先排查测量;跟着物理位置走,优先排查布局与冷却;跟着模块走,优先排查器件;跟着驱动走,优先排查驱动链路。互换需确保接口、参数与安装条件兼容。
用功率与时间分辨率,审查能量测量误差
vDS与iD的通道偏移,会直接改变∫v·i·dt。作为量级估算,800V×500A×5ns=2mJ;20kHz下对应40W。这个乘积不是精确误差表达式,却说明几纳秒deskew误差就可能影响几十瓦级支路损耗比较。应使用实际波形做延时敏感性分析,再判断测得的差异是否显著。
最后进行连续PWM热稳态测试,把电流、能量、结温估算与冷板热量相互核对。双脉冲证明的是特定瞬态条件,不能直接证明长期运行及量产一致性。
十一、把样机问题转成可执行的研发动作
| 现象 | 优先排查 | 针对性对策 | 复核观察量 |
|---|---|---|---|
| 导通段长期偏流 | 高温RDS(on)、接触、电流初始条件 | 参数筛分、接触工艺、支路阻抗调整 | 全导通段电流轨迹及四线压降 |
| 开通峰值偏向某模块 | Vth、全链路延时、交流支路寄生 | 同步链路优化、独立栅阻、布局调整 | 每支路峰值、VGS、Eon |
| 关断尾段偏流 | 关断路径、钳位阈值与寄生 | Rg,off与钳位协同优化 | Eoff、VDS峰值、钳位能量 |
| 门极出现交互振荡 | 公共K环流、G-K互耦 | 本地回路、阻尼或合适隔离架构 | 各G-K波形及辅助回路电流 |
| 电流相近而温差较大 | 开关能量、热界面、冷板位置 | 校核能量积分与热路径 | Tj估算、壳温、冷板温度 |
| 单支路故障引发其他支路过应力 | 联锁延时、退出顺序与续流路径 | 全组保护、受控关断、能量处理 | 每支路清除时间与过压 |
参数筛分也应有条件:测RDS(on)时统一栅压、温度、电流与采样时刻;测Vth时统一规定电流,并认识到阈值参数不能完整代表大电流换流;对同一半桥模块,上、下两个开关位置均应按适用要求核验。
同批次可降低部分变量,但不能代替验证;更换一块维修模块以后,剩余模块已有热循环和使用历史,组合状态可能变化。把型号、后缀、批次、驱动参数和测试记录建立关联,比只记录一个“均流合格”的结论更有价值。
量产评估应覆盖器件电阻、阈值、门极电荷、驱动延时、电源偏差、母排与热界面工艺。若做统计仿真,应使用可追溯的参数分布及相关性,并结合极限组合验证。把所有变量假定为独立正态分布,可能低估同批次、同驱动电源或同冷却条件下的共同偏移。
并联数量的选择,也要计入最重支路
在相同电流基准下,若允许单支路电流为I允许、最重支路相对理想分配的倍率为k_max,则总电流上限可按IΣ,允许≤N·I允许/k_max初步约束。采用RMS、脉冲峰值或故障电流时,I允许与k_max必须分别使用同一基准和对应应力窗口。
例如三路并联、某已确定工况下每支路允许300A,最重支路倍率1.15,则总电流初估上限约782.6A,而不是900A。300A是本例独立假设,不是某模块的额定电流;这个电流约束还需与损耗、热和电压应力约束共同取最严结果。
多并一块模块,同时增加门极电荷、输出电容、接口、热界面和故障联锁复杂度。器件级导通电阻下降,并不保证系统效率、成本和可靠性都按相同比例改善。少量大模块与多块小模块,应按整个功率单元的收益和验证成本比较。
十二、基本半导体模块与青铜剑驱动:让选型围绕实际应力展开
基本半导体具有不同封装与电流等级的SiC模块资源。对需要较高电流能力的功率单元,ED3半桥模块可作为器件选型评估对象;对于更紧凑的单元,也应将其他封装、大电流单管与并联架构进行系统比较。
| 器件评估对象 | 原厂产品表列信息 | 硬并联评估重点 |
|---|---|---|
| BMF540R12MZA3 | ED3半桥,1200V;IDnom 540A;25℃RDS(on)表列2.2mΩ | 高温导通、上下开关位置、寄生与热路径 |
| BMF840R12MA3 | ED3半桥,1200V;IDnom 840A;25℃RDS(on)表列1.5mΩ | 门极电荷、局部驱动能力、开关能量及冷却 |
表列电流不是整机在任意冷却条件下的连续输出保证,表列25℃电阻也不是本文章算例中的支路总电阻。本例使用1.8/2.2mΩ进行差异分析,未将其作为上述两款模块的配对建议。不同型号、额定电流或技术代际的模块不能仅凭功率端接口相同就混并。
驱动资源同样应按实际型号和配置评估。
| 青铜剑驱动系列 | 资料中的主要能力 | 并联时需要补充核实 |
|---|---|---|
| 2CP0225Txx | 双通道;每通道2W;峰值25A;门极电压可调 | 每通道总电荷、热降额、具体后缀与接口 |
| 2CP0425Txx | 双通道;每通道4W;峰值25A;稳压门极输出 | 同步性、本地去耦、并联保护与负偏置配置 |
这两类产品资料列有欠压、米勒钳位、有源钳位、短路保护及软关断等功能。功能集为功率单元开发提供基础,是否适合某个硬并联组合,仍取决于实际接法、门极参数、全组联锁与测试结果。双通道通常对应半桥两个开关位置,不能理解为厂家已经确认“一个通道可任意带多块模块”。
还要注意版本条件:现行ED3产品表列工作偏置为+18V/−5V,而所附2025版驱动方案列示+18V/−4V并说明可调。设计时应按具体模块最新版数据手册和具体驱动配置确认幅值、容差与瞬态限制;不能把可调功能当作无需确认即可适配的证明。
每通道2W或4W与峰值25A是两种不同约束;驱动隔离耐压试验值也不能直接当作允许长期工作的隔离电压。母线电压、爬电距离、电气间隙、局部污染环境和共模瞬态要求,须在实际功率单元中核算。
十三、恒德新能源:把器件、驱动和工程需求放在一起沟通
作为BASiC基本半导体与青铜剑科技核心一级授权代理商,恒德新能源有限公司面向电力电子研发场景,将SiC功率器件与驱动产品放在同一个选型问题里:客户需要的电压、电流、开关速度、散热和保护条件是什么,现有器件与驱动资源应如何评估。
对准备开展模块硬并联的研发团队,建议在选型沟通时提供以下信息:拓扑与器件位置、母线最低/最高及瞬态电压、支路电流RMS与峰值、并联数量、频率与死区、结温及冷却边界、母排结构、驱动架构、故障类型与现有测试波形。已有型号还应给出完整后缀和资料版本。
这些信息越具体,越能把“有没有合适模块”转化为可审查的器件与驱动需求,也便于进一步向原厂核实并联条件、接口和技术资料。对保护、热设计和整机控制的最终结论,仍应由完整系统分析与样机验证支撑。
硬并联设计的价值,在于让每条支路的电流、损耗、温度和故障过程都有可解释、可计算、可测量的依据。恒德新能源愿与研发团队围绕这些真实问题开展选型沟通,让基本半导体SiC模块与青铜剑驱动资源更好地服务高效、可靠的大功率电力电子产品开发。
审核编辑 黄宇