时览网
磁性编码器在云台驱动板中的应用:高精度角度反馈的实现路径
云台与普通电机驱动的最大区别之一,在于它对位置反馈精度的要求。航向锁定、回中、限位、失步检测以及低速平稳控制,都依赖可靠的轴角度信息。磁性编码器凭借无接触、抗污染、耐振动、结构紧凑的特点,正在成为云台驱动板的主流位置反馈方案,从消费级手机云台到专业影视云台都能看到它的身影。理解磁性编码器的工作原理、选型要点与工程实现,是设计高性能云台驱动板的重要基础。
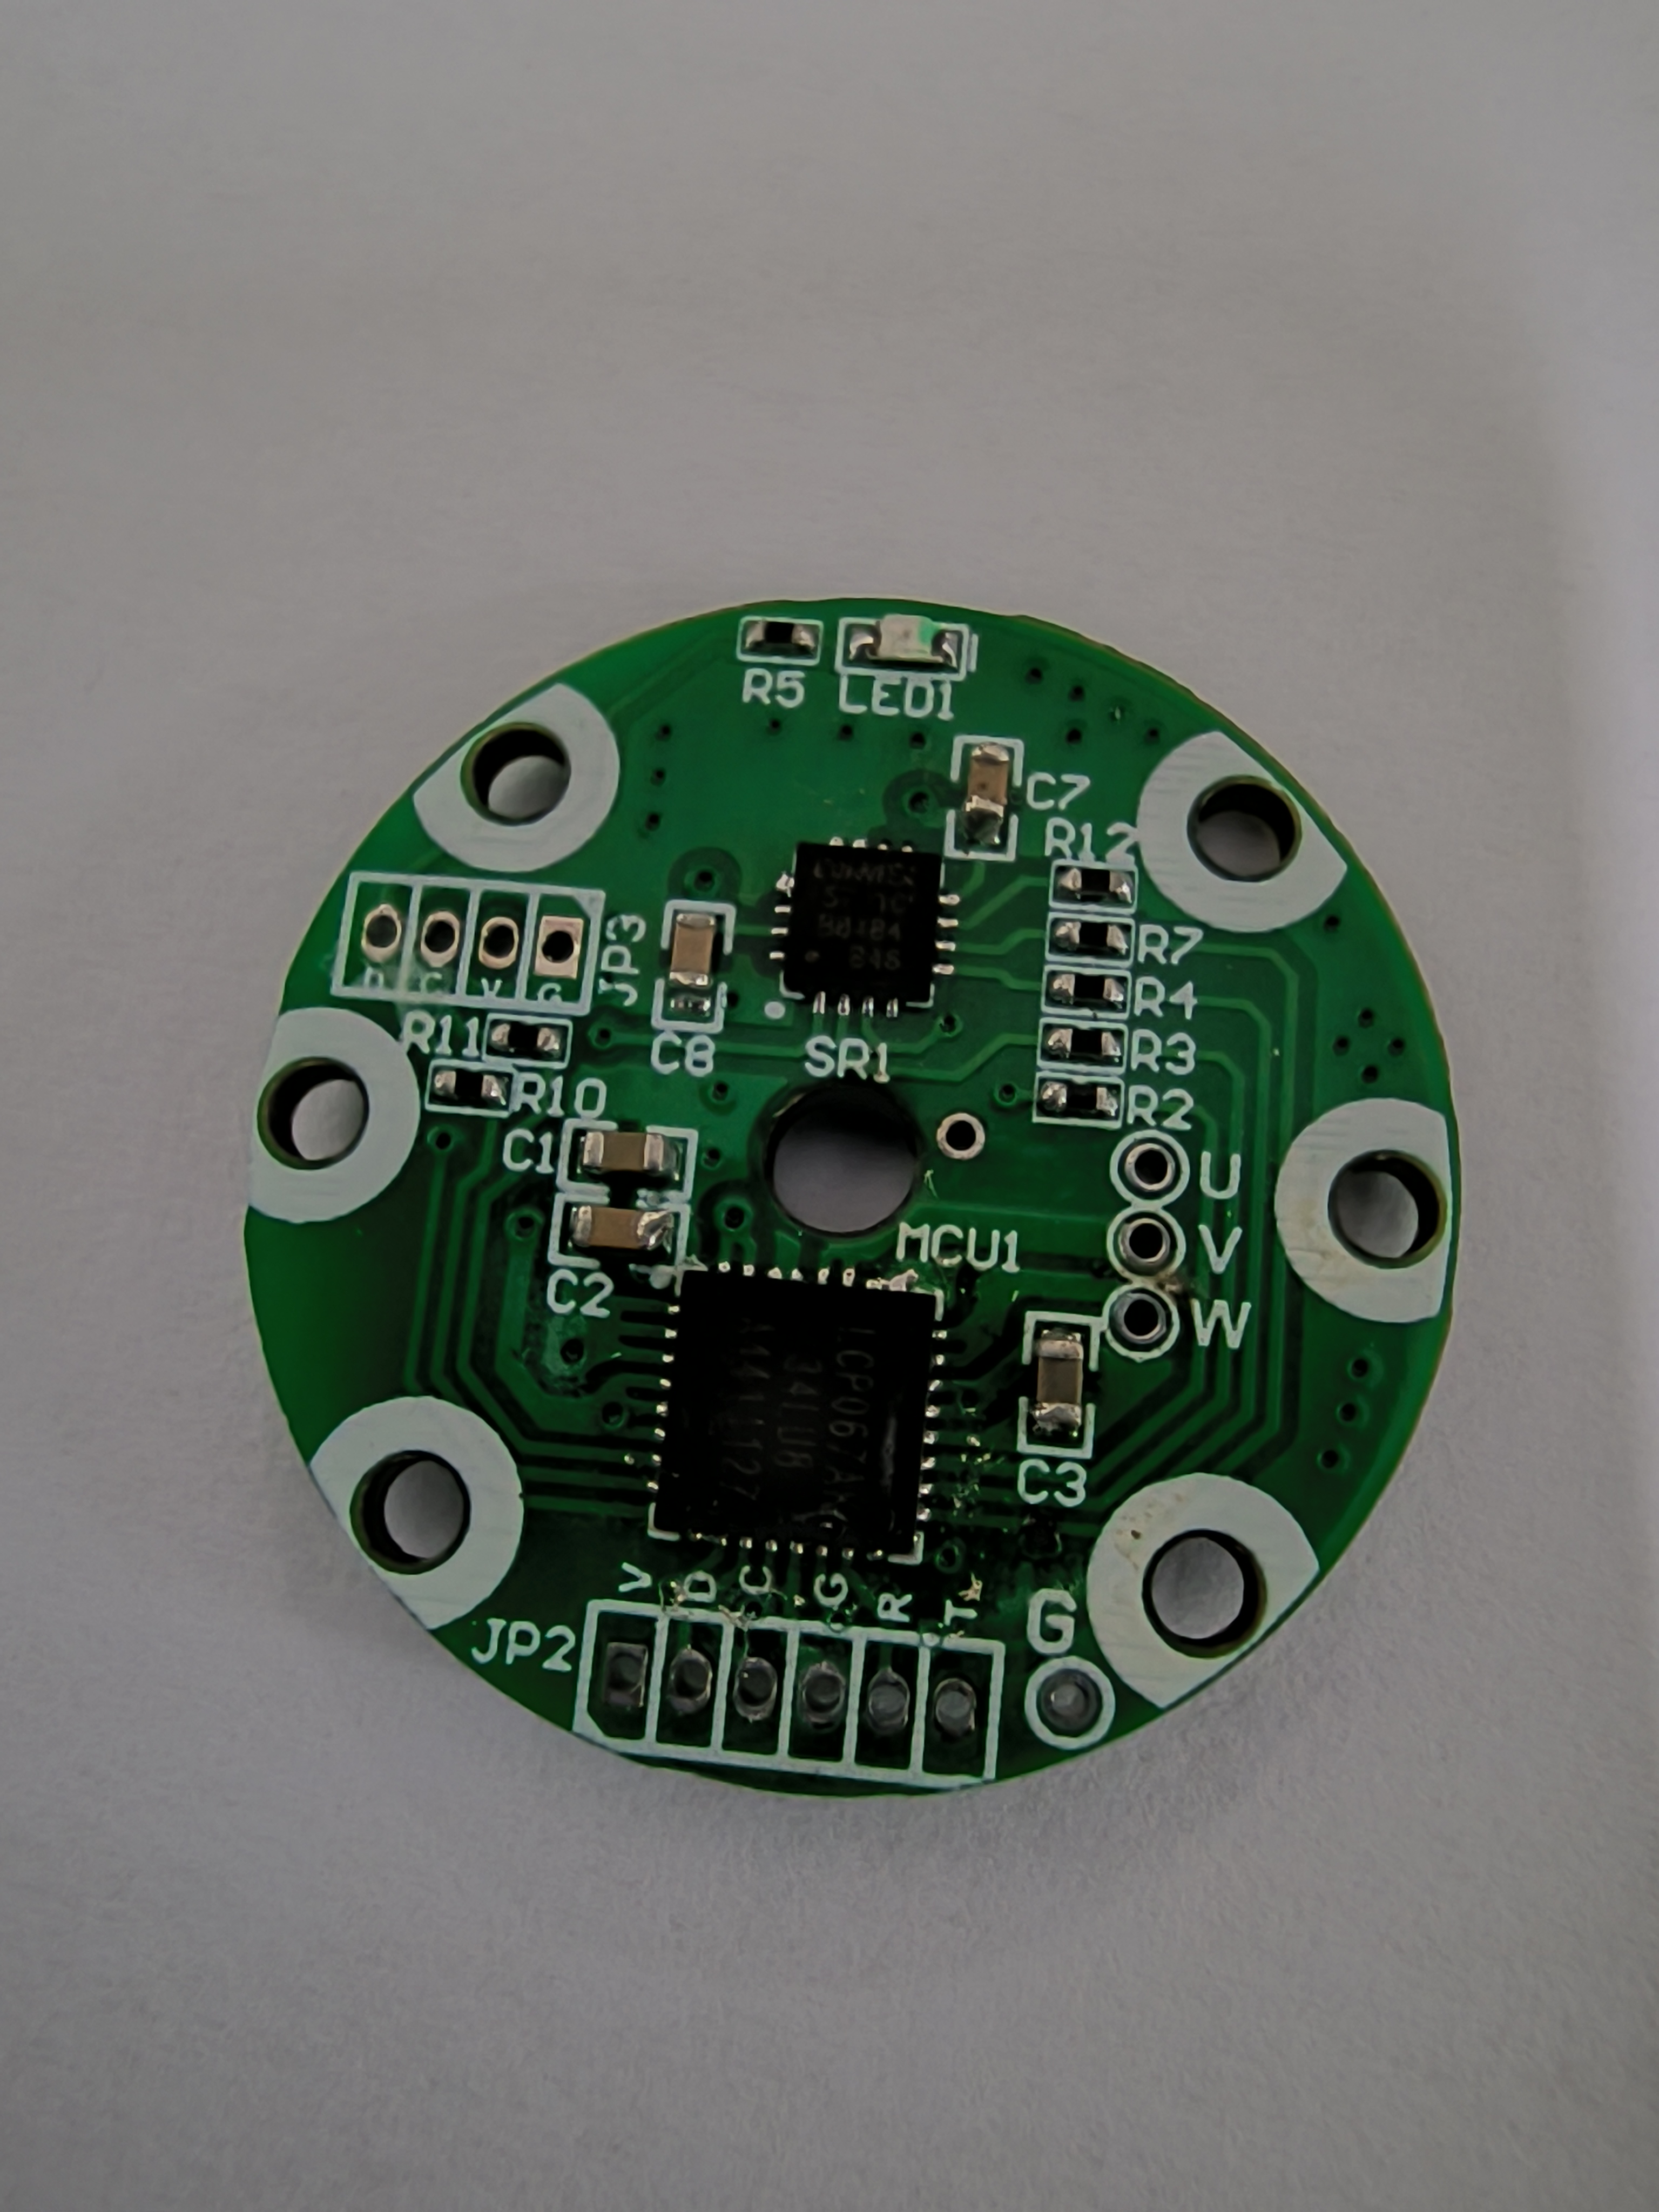 艾毕胜提供云台马达驱动板方案定制
云台为何需要磁性编码器
云台控制链中,角度反馈有两个来源:姿态解算提供平台姿态角,轴编码器提供电机轴角度。姿态角用于姿态环,轴角度则服务于位置控制、回中、限位与航向圈数管理。若缺少轴编码器,云台只能依靠陀螺仪积分估计角度,长时间运行会出现漂移,回中与限位也缺乏可靠基准。磁性编码器相比传统光电编码器,在云台场景中优势明显:无玻璃码盘,不怕油污粉尘,抗震抗摔,适合手持设备的严苛使用环境;体积小、重量轻,便于装入小型电机模组;分辨率与精度足以满足云台控制需求,成本却远低于高端光电方案。
磁性编码器的工作原理与主流芯片
磁性编码器通过感应磁钢旋转产生的磁场变化测量角度。按感应原理分,基于差分霍尔效应的芯片成本低、抗干扰好,适合云台这类中等精度应用;基于各向异性磁电阻(AMR)技术的芯片线性度与分辨率更高,适合对精度要求更苛刻的场合。以麦歌恩 MagnTek 系列为例,MT6701 是差分霍尔式三轴感应芯片,集成旋转与按压检测,一颗芯片同时提供角度与按键功能,非常适合云台摇杆、舵机与机器人关节;MT6816 基于 AMR 技术,提供 14 位绝对值角度输出并支持 ABZ、UVW、PWM 与 SPI 接口,满足高精度云台与伺服级应用的需求;MT6835 等型号提供最高 4096 线的增量式 ABZ 输出,可在工业云台与闭环步进应用中替代传统 2500 线光电编码器。选型时需综合分辨率、接口形式、温度范围与成本,并结合磁钢规格与安装公差评估。
接口与信号处理设计
磁性编码器与驱动板主控之间的接口决定了软件架构。SPI 或 I2C 接口直接输出绝对角度,主控按固定周期读取并做滤波与速度微分,实现简单、精度高;PWM 接口以占空比编码角度,抗干扰强、占用引脚少,适合低成本方案;ABZ 增量接口则需配置正交解码器,配合 Z 脉冲回零与圈数管理。UVW 输出可模拟霍尔信号,直接兼容方波驱动的六步换相逻辑,便于新旧方案平滑过渡。工程上还需注意角度读取与电流采样的同步:坐标变换使用的角度与电流必须来自同一时刻,否则会产生控制偏差;低速下角度差分计算速度时量化噪声会被放大,需要滤波处理。把编码器接口、采样同步与软件滤波统一设计,才能把编码器的分辨率真正转化为控制精度。
校准、温度补偿与可靠性
磁性编码器的精度发挥依赖校准与补偿。安装偏心引起的正弦误差需要通过多点标定拟合补偿曲线消除;磁钢的充磁不均与温度漂移也会引入误差,需要在标定中一并处理;编码器角度与电机电气角的对齐,是 FOC 坐标变换正确的前提,必须在出厂时完成。可靠性方面,云台应用还应关注磁钢的退磁风险、芯片的 ESD 防护与信号线的抗干扰设计。对批量产品,编码器校准与补偿流程应自动化,并在产线完成一致性验证。做好校准与可靠性设计,磁性编码器才能在云台的全生命周期内保持稳定准确的角度反馈,为上层控制算法提供坚实的基准。
与无感方案的融合趋势
部分云台方案为了降低成本,也在探索无感位置辨识与编码器的混合使用:启动与低速段依赖编码器保证平稳,高速段切换至无感观测器;或以无感为主、编码器用于回中与失步校验。随着国产磁性编码器芯片的成熟与普及,编码器的性价比优势愈发明显,云台驱动板正普遍走向“编码器加算法”的高精度路线,这也是云台控制技术持续演进的重要方向。
编码器故障诊断与容错
磁性编码器的可靠性总体很高,但云台应用仍需设计故障诊断与容错机制。常见异常包括:编码器通信错误(SPI 时序受扰、信号线接触不良)、角度跳变(磁钢偏心过大或受外部磁场冲击)、输出固定值(芯片损坏或断线)。驱动板应实时监测这些信号:对通信错误统计连续失败次数,超过阈值进入降级模式;对角度跳变做差分检测,跳变幅度异常时告警;对输出固定的死角度连续超时触发保护。容错策略分两级:轻度异常时以陀螺仪积分与上一有效角度外推,维持短时稳定并提示;严重异常时停止该轴力矩输出并进入保护模式,避免错误角度驱动电机乱转。工程上还会对编码器供电与磁钢位置做冗余设计,例如增加去耦电容、屏蔽与接地优化。把编码器故障诊断与容错做好,云台才能在恶劣环境中可靠运行,避免“一个小传感器失效毁掉整个平台”的窘境。本文来自深圳市艾毕胜电子有限公司,提供麦歌恩磁性编码器芯片和无刷马达驱动板定制服务
审核编辑 黄宇